A1人类原片2.10秒
原始发球与自然回正
原速、未镜像;已裁掉下一次回球。原视频为左手持拍。
王楚钦训练P2,08:16–08:18.10;源帧14880–14942。
提供动作风格与可见时序,不是三维球状态或机器人执行。
复用12段已存在的视频,按处理环节播放。当前参考/Tracker主线与历史带球优化分支分开列出;不将运动学回放、离线球物理或实际策略混为一种结果。
源片08:16–08:18.10,63帧;重建输入镜像为右手持拍。前五段为视频/参考处理,后三类为已保存的真实策略状态。
原速、未镜像;已裁掉下一次回球。原视频为左手持拍。
王楚钦训练P2,08:16–08:18.10;源帧14880–14942。
提供动作风格与可见时序,不是三维球状态或机器人执行。
展示输入、人体叠加与三维重建;仅处理发球者。输入已水平镜像为右拍。
相同63帧裁剪;SMPL-X身体姿态与根部轨迹。
这是人体估计;没有球旋转、工具接触或地面接触力真值。
人体与A3并排;固定左杯右拍,展示IK映射及动作风格转移。
同一重建输出,经球桌对齐、GMR映射和Mink IK。
初始映射阶段,尚未包含后续落足、站位和连续曲线修复;不是动力学策略。
保留自然回正,修正落足并将整段动作放到球桌短边后方。
从相同重建重定向,施加统一SE(2)摆放;末段含4秒静止。
该中间版本仍有插值限速/穿地问题;之后另经局部修复,不能把它直接当最终训练输入。
局部曲线修复后保留自然回正,2.10–2.42秒平滑减速,随后10秒零速保持。
当前Tracker参考来源;50 Hz、622帧。不恢复逐脚回initial。
运动学目标录像,无自由球;是否动态稳定要看后面的Tracker。
model_4400,完整DR、新seed81562;左为实际策略,右为参考。无额外准备等待。
同一自然收势参考的60秒动态闭环记录。
这是无球全身跟踪与保持,不是带球发球成功。
model_7400,env1;等待后继续原动作并自然收势,完整30秒。
固定seed81581;实际PhysX状态与同帧参考对照。
这一个样本通过,不代表全部等待样本通过;全组结果见本页汇总。
model_7400,env0;全程没有跌倒,准备窗口内速度/支撑条件未满足。
同一固定评价,不删除或隐藏未通过案例。
准备未通过不等于跌倒;后续动作和末段保持通过。
上一条视频最初3秒放慢为约12秒,方便观察初始瞬态与启动接续。
150个原始帧,只改播放时间戳,不插帧、不镜像。
慢放不增加物理样本;画面中的状态与指标仍对应原物理时间。
对应技术方案的离线优化模块。机器人按规定参考运动,球由物理推进;它们不是当前等待Tracker已经接通球的证明。
修复左杯上抬/撤杯与电机曲线,展示真实离杯及上升。
同母动作较早的3秒处理分支;case_21左手结果。
此阶段只完成左手释放,右手尚未重优化;视频保留ROUTE FAILED标记。
候选001:左手抛球、右拍接触、过网与两次落台;包含后续准备姿态修复。
历史S1-S5优化分支,机器人按规定参考运动,球由物理推进。
不是当前自然回正参考的带球Tracker结果;不代表在线学习型Refiner已实现。
对照肩肘冗余摆动修复前与两个修复候选;接触后缀保持不变。
0–1.1秒准备区间的4倍慢放;左右手优化分支内的前后对照。
用于证明整臂参考修复,不是此次随机等待PPO的训练前后对照。
读取已保存的数据;仅补算FK和统计,没有重新执行策略、物理或训练。参考曲线与原始PhysX误差记录已交叉核对。
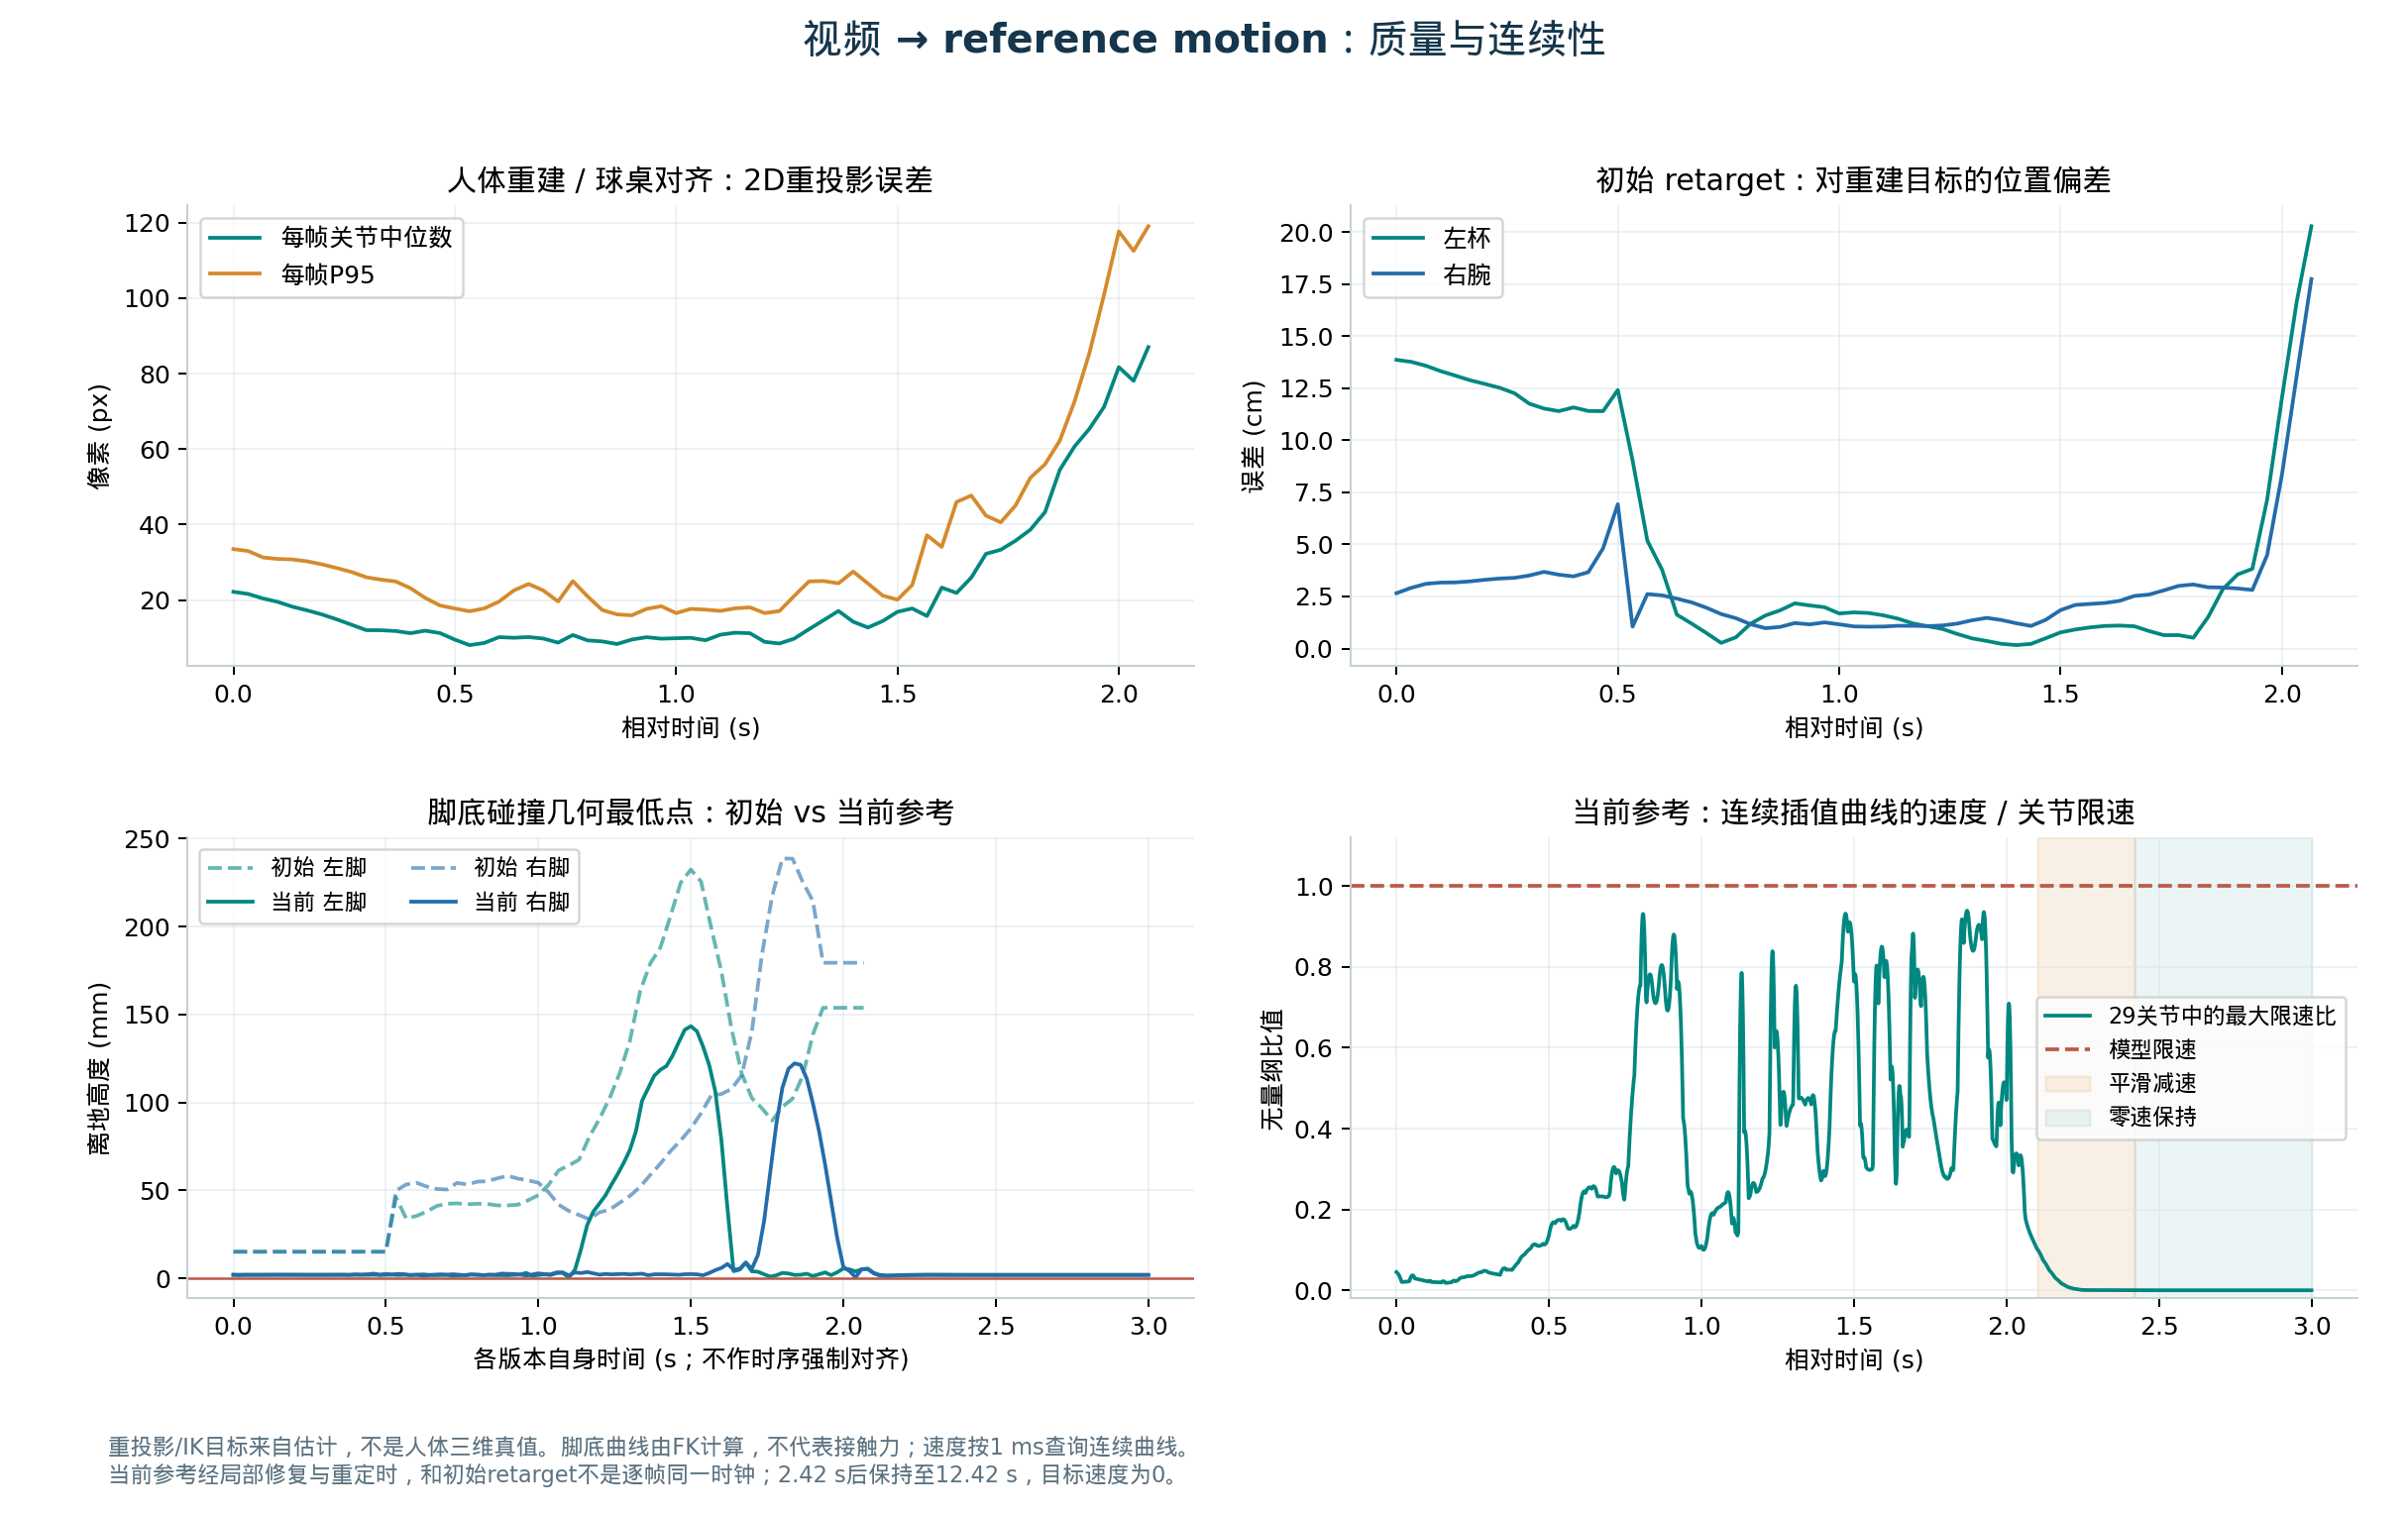
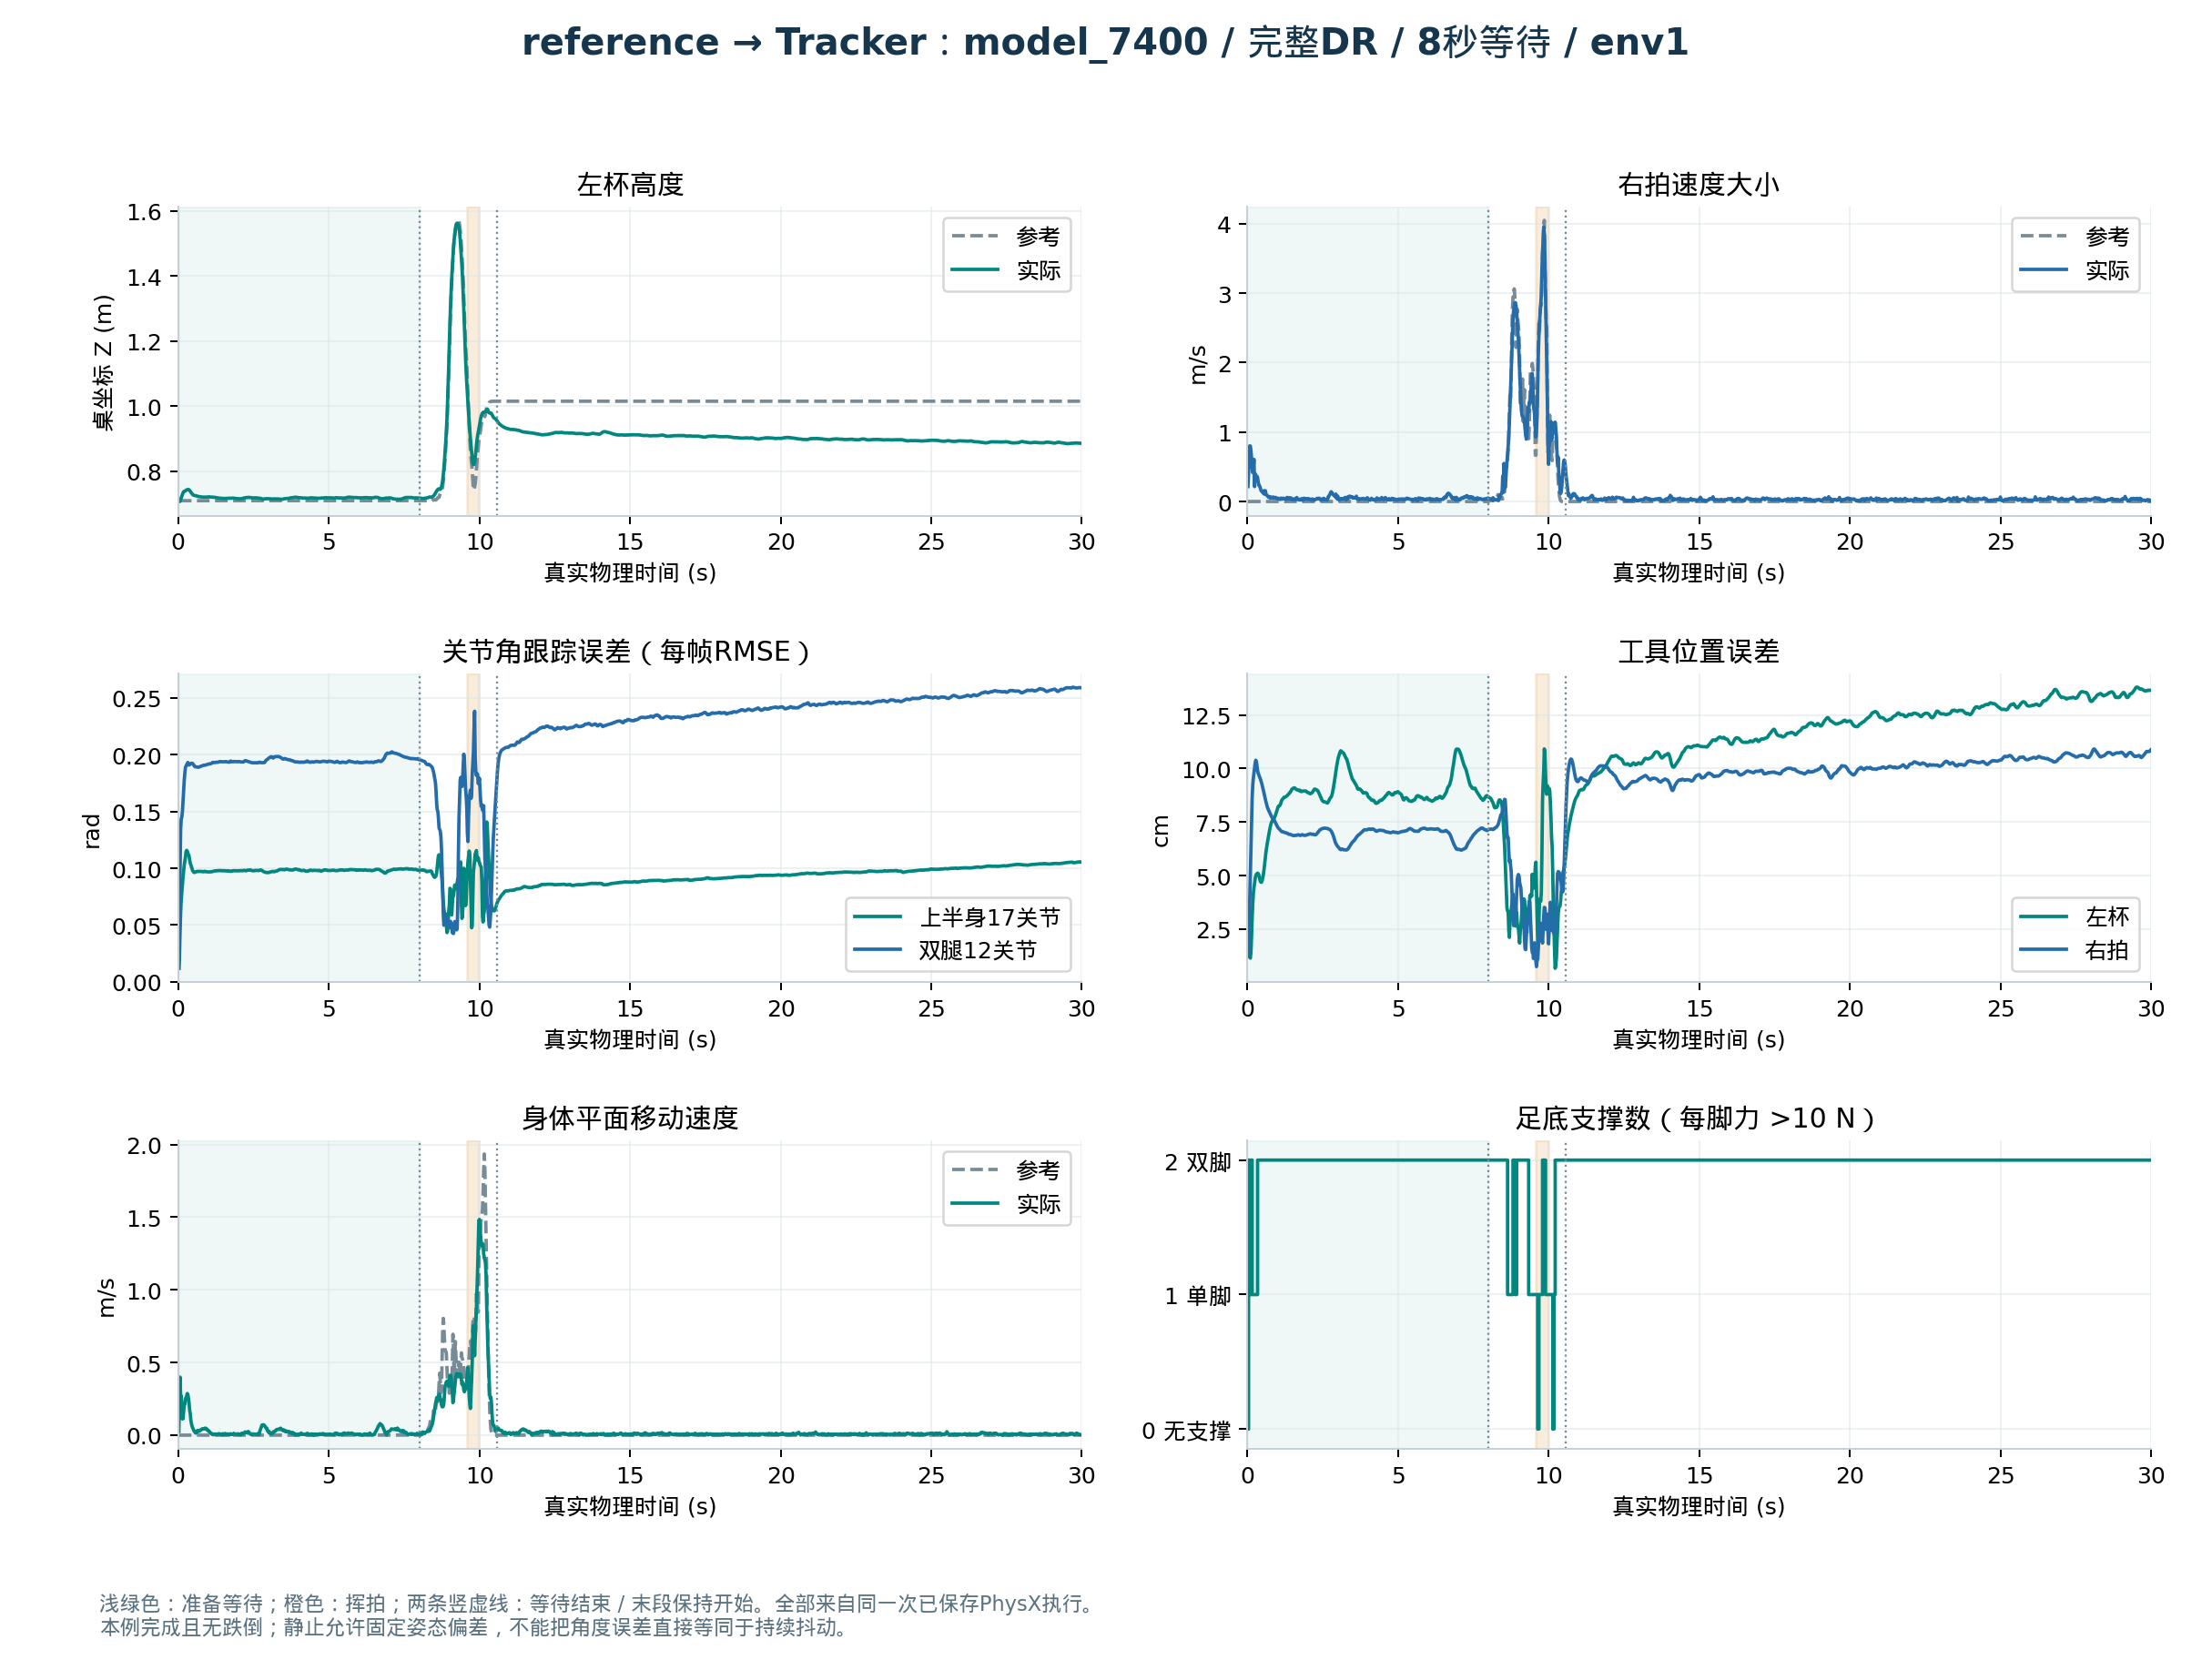
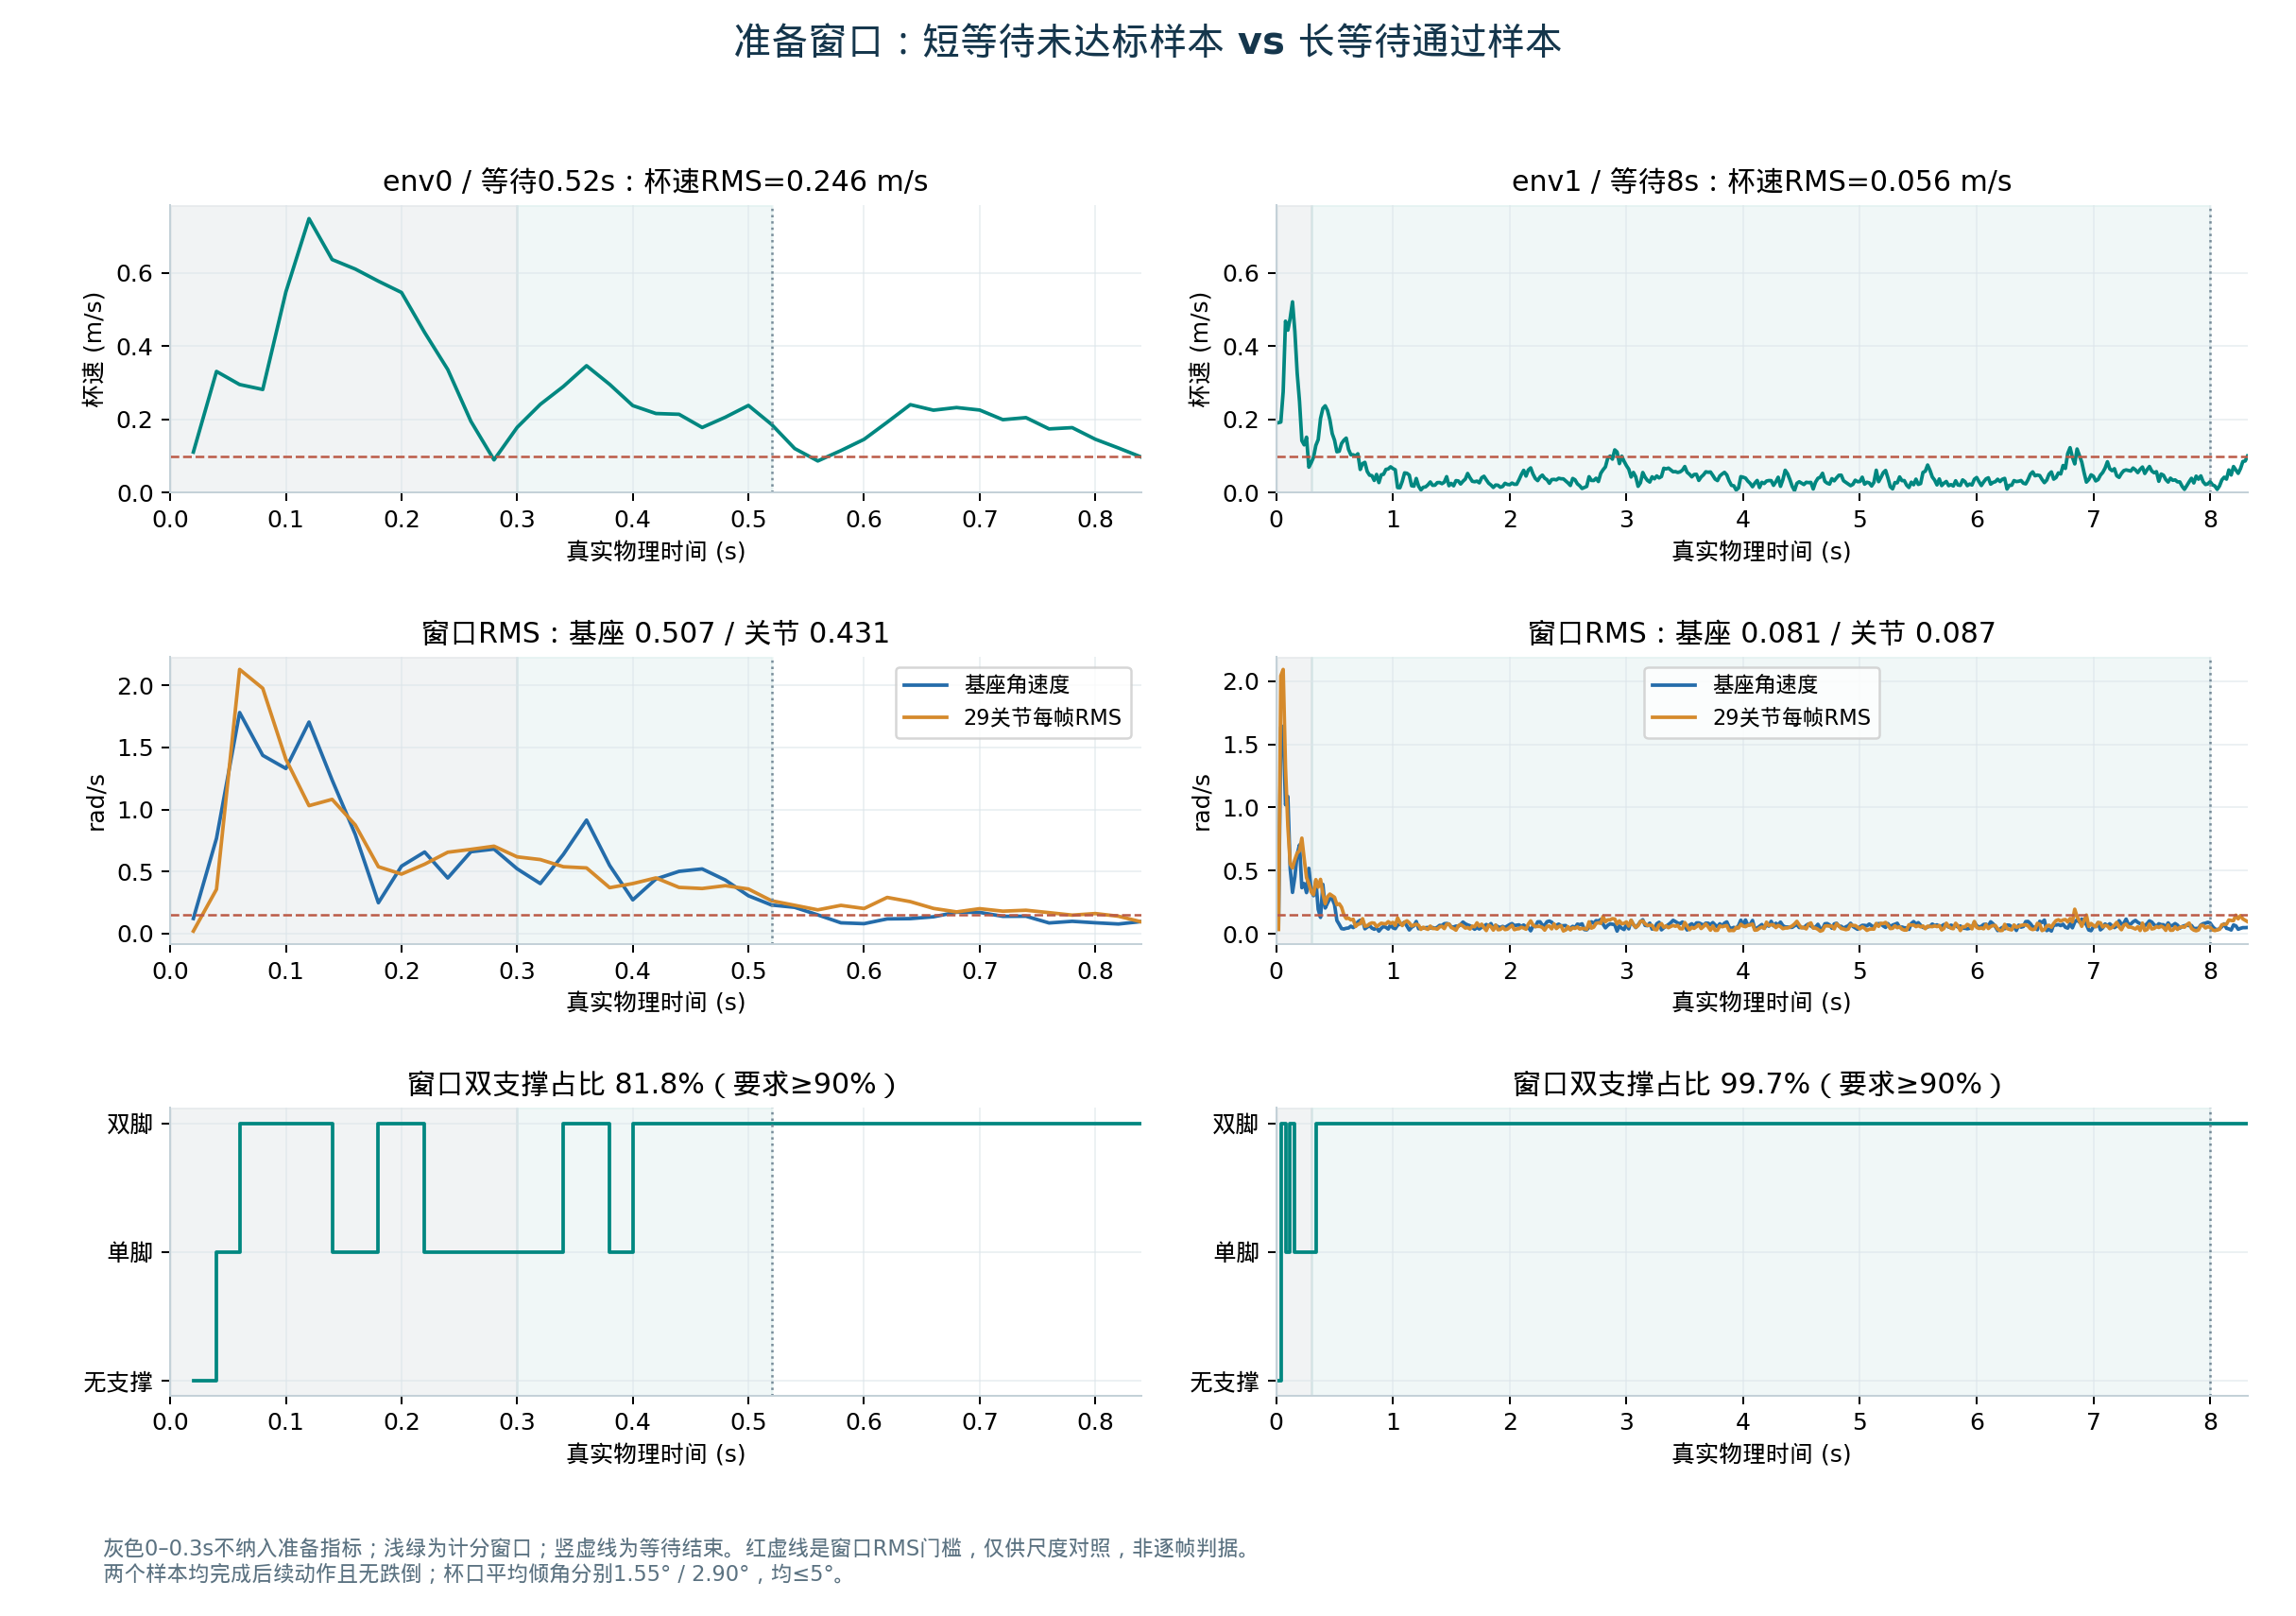
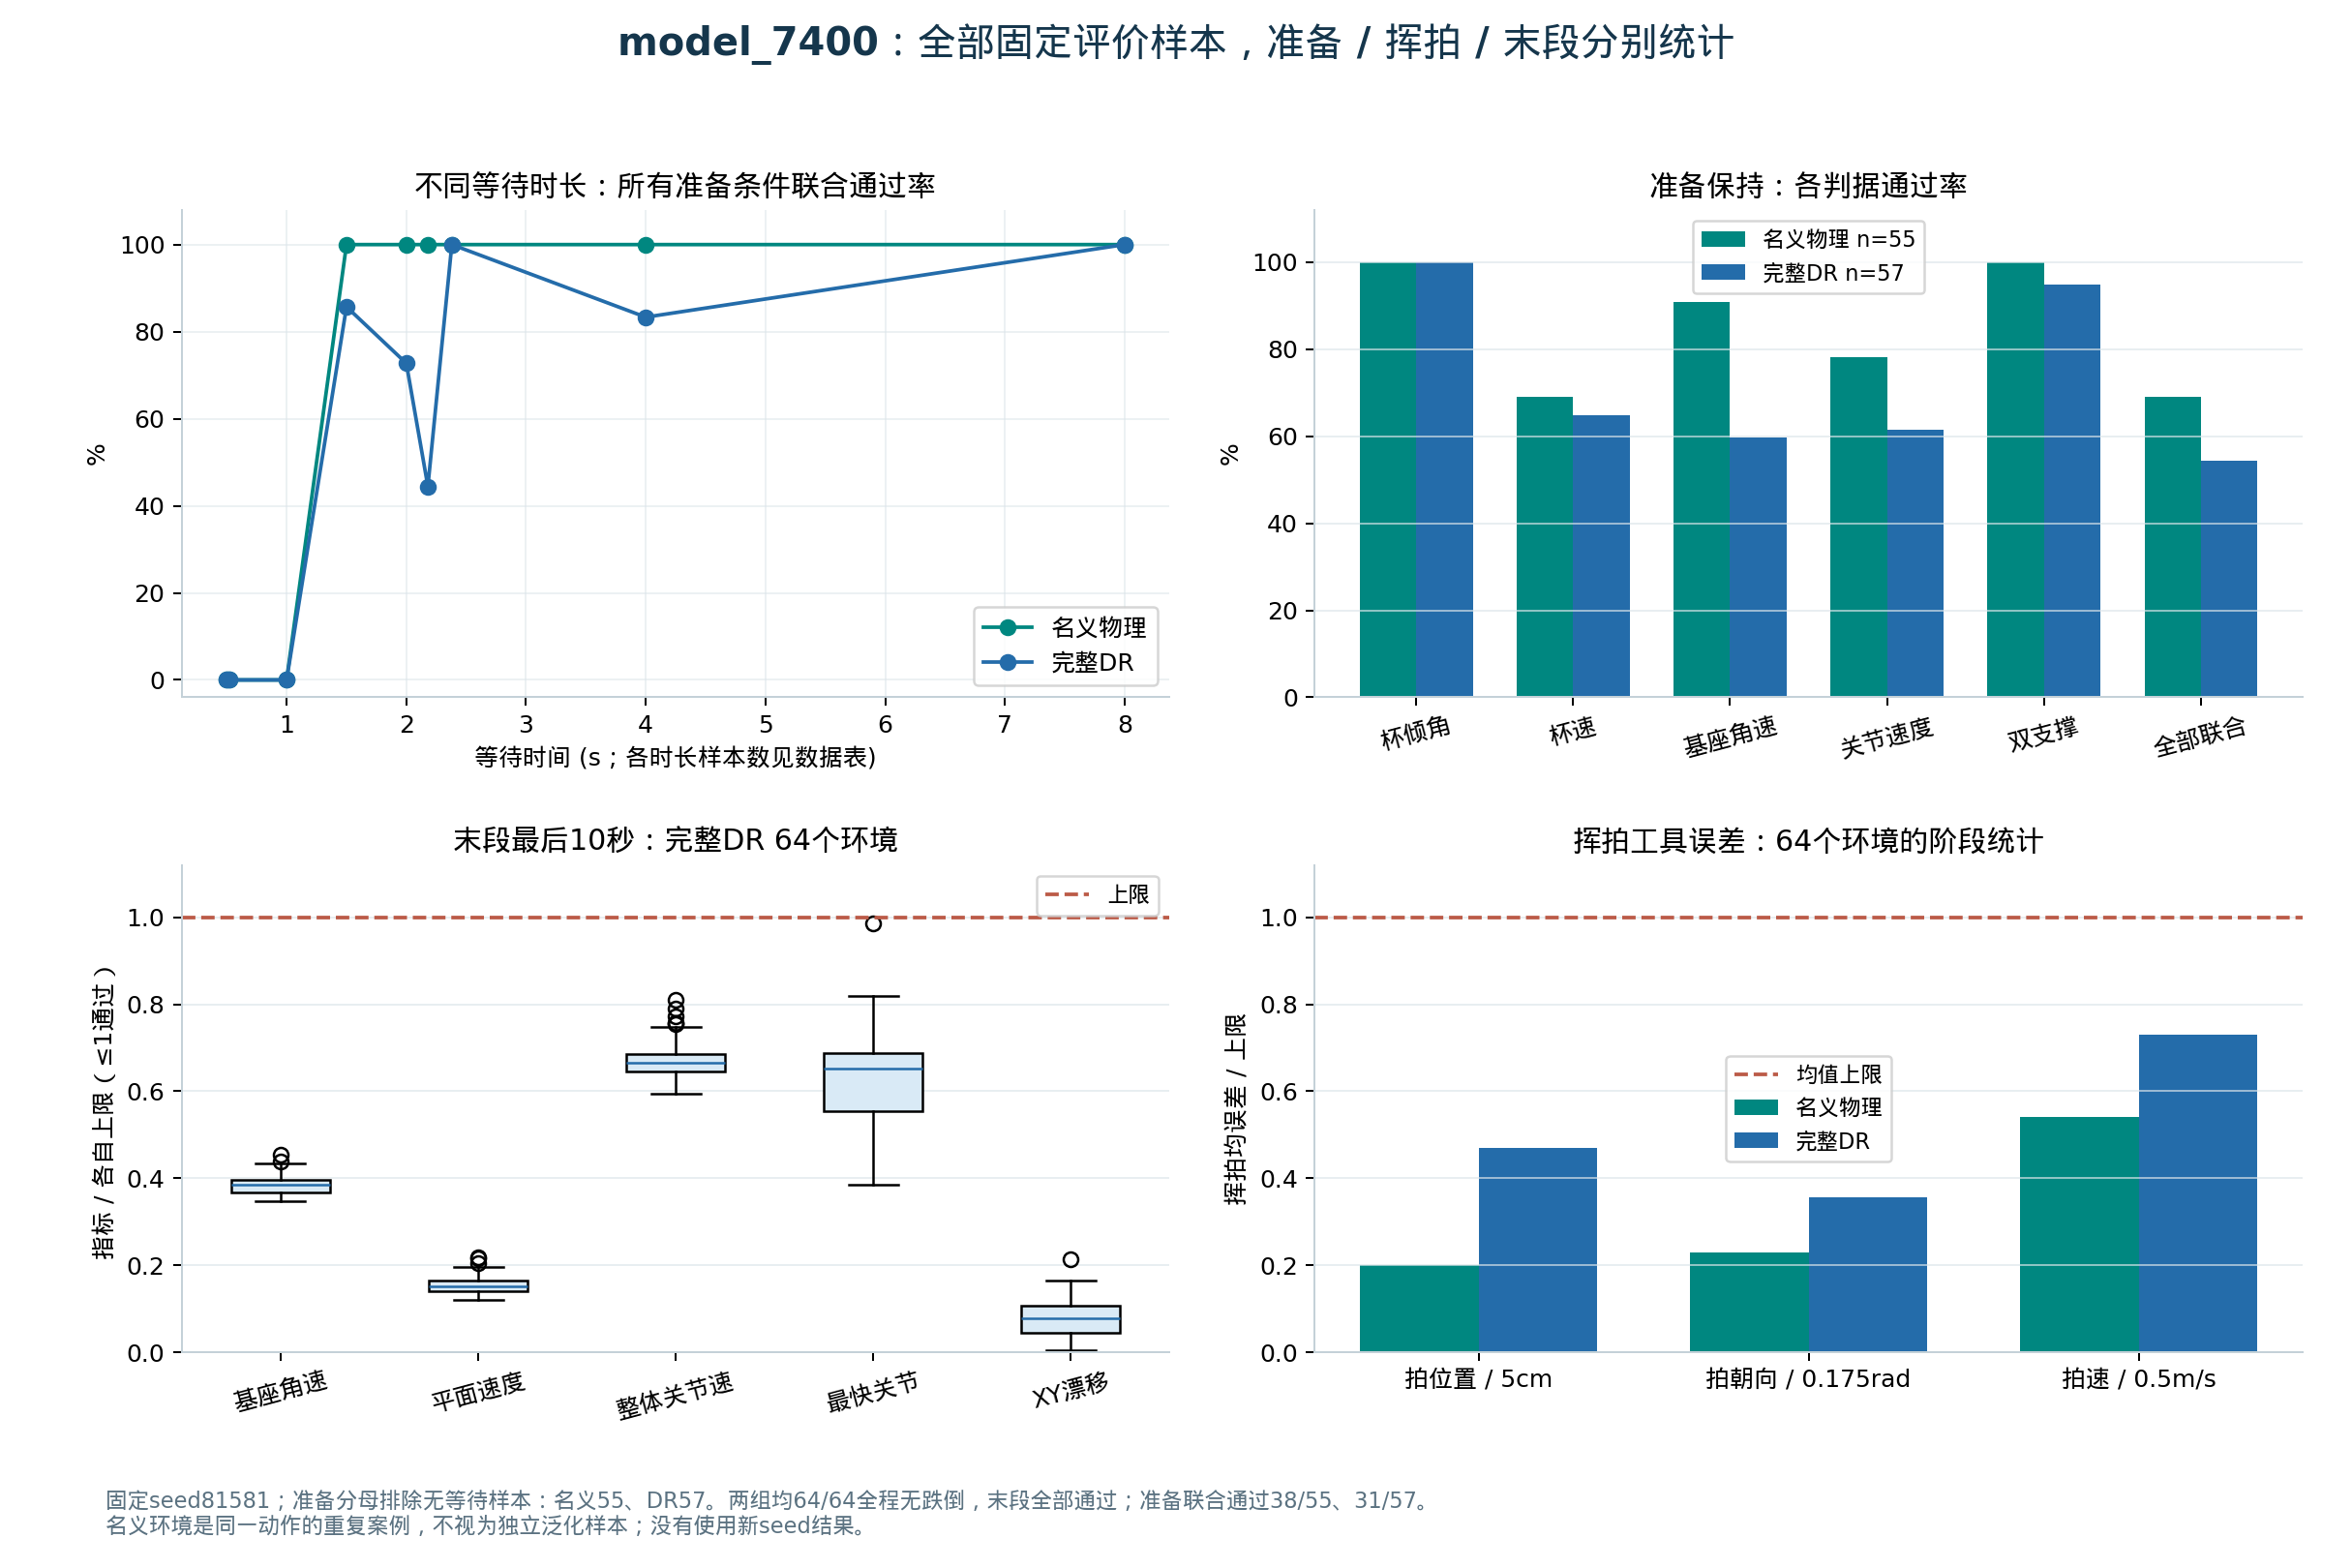
model_7400的固定评价:名义物理与完整DR均64/64完成动作、无跌倒,并通过末段低抖动保持。准备等待尚未整体通过。
| 准备等待 | 实际通过 | 预设目标 |
|---|---|---|
| 名义物理 | 38/55(69.1%) | 全部 |
| 完整DR | 31/57(54.4%) | 至少90%,且全部不倒 |
学习型Planner、在线球闭环Refiner、两级学习预测器和经验注意力仍为后续设计,尚无对应执行视频。此处不以离线优化视频替代。